Sistem Inspeksi Defek Visual & Pemilah Rejection Conveyor Otomatis
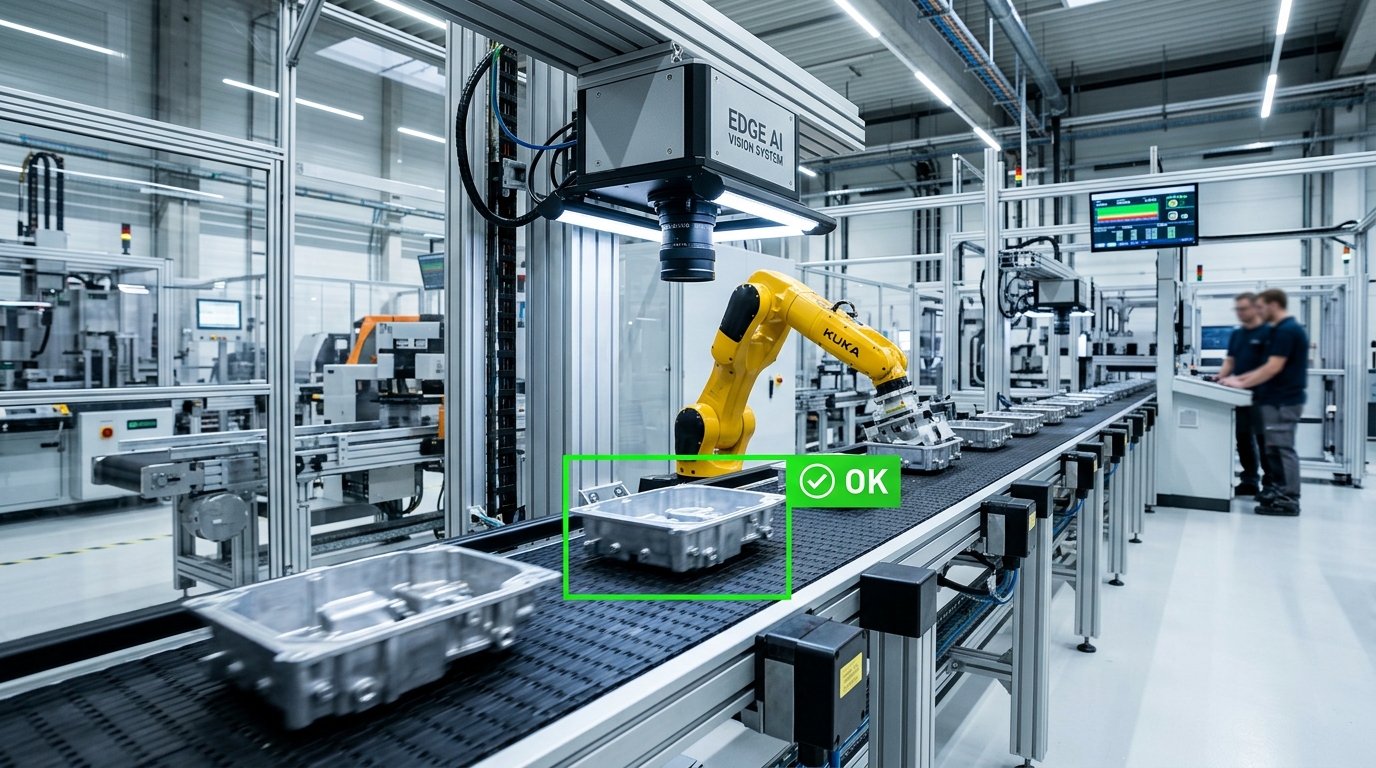
Eliminasi lolosnya produk cacat akibat kelelahan visual operator. Solusi inspeksi mutu berkecepatan tinggi terintegrasi kamera industri Global Shutter, inferensi Edge AI TensorRT, dan aktuator pemilah pneumatik presisi interlock PLC untuk industri F&B, FMCG, kosmetik, dan farmasi.
Keterbatasan Mata Manusia di Lini Konveyor Kecepatan Tinggi
Ketika kecepatan konveyor pengisian botol atau pengemasan mencapai 5 hingga 10 botol per detik (300–600 PPM), mengandalkan mata operator manual untuk menemukan cacat mikro adalah resep pasti terjadinya lolosnya produk cacat ke pasar, denda retur distributor, dan rusaknya reputasi merek dagang Anda.
Tutup Miring & Kendor (Cocked Cap)
Tutup botol yang terpasang miring melebihi 0,8 mm atau tidak terulir rapat menyebabkan kebocoran isi produk cair selama pengiriman logistik, masuknya udara luar yang merusak kesegaran makanan/minuman, serta kontaminasi bakteri.
Segel Rusak / Cincin Putus (Seal Integrity)
Cincin pengaman (tamper-evident band) yang sudah putus sebelum sampai ke tangan konsumen merupakan pelanggaran serius regulasi BPOM dan SNI. Segel induksi aluminium yang terbakar atau tidak merekat sempurna langsung dideteksi sistem vision.
Label Miring, Kerut & Terkelupas
Label botol yang terpasang miring (skewed), bergelembung udara, terlipat kerut, atau menggunakan varian label produk yang salah dapat merusak citra premium produk di rak supermarket dan memicu penolakan konsinyasi ritel modern.
Salah Cetak EXP Date & Kode Batch (OCR/OCV)
Pencetakan inkjet atau laser kode kedaluwarsa yang buram, terpotong, atau salah tanggal dapat berujung sanksi penarikan produk massal (product recall) oleh otoritas kesehatan. Sistem Sayuswa memverifikasi teks OCR setiap karakter secara real-time.
Level Pengisian Cairan (Fill-Level Under/Over)
Kekurangan volume cairan (underfilling) melanggar undang-undang perlindungan konsumen dan metrologi legal, sedangkan kelebihan cairan (overfilling) menyebabkan pemborosan biaya bahan baku ribuan liter setiap bulan di pabrik Anda.
Cacat Fisik, Benda Asing & Retak Botol
Deteksi serpihan partikel asing di dalam botol kaca bening, permukaan kaleng penyot (dent), bintik kotoran oli, hingga cacat molding plastik (flash/burr) dengan akurasi kontras optik resolusi tinggi.
Fakta Ilmiah Kelelahan Visual Manusia (Visual Fatigue Paradox)
Riset ergonomi industri membuktikan bahwa konsentrasi mata operator manusia yang mengamati konveyor berjalan menurun drastis setelah 15–20 menit bekerja terus-menerus. Akurasi deteksi defek turun dari 90% pada awal shift menjadi di bawah 68% setelah 2 jam akibat fenomena change blindness dan kelelahan saraf optik. Mesin vision Sayuswa tidak pernah lelah, tidak berkedip, dan mempertahankan akurasi 99,8% selama 24 jam nonstop 365 hari setahun.
Konsol Simulator Inspeksi Defek & Rejection Timing (Vision-SpeedGuard™)
Simulasikan kondisi konveyor secara real-time: amati proses deteksi AI, waktu reaksi trigger fotoelektrik, dan pemicu pemilah penolak pneumatik.
Kamera GigE Vision #01
Eksposur Global Shutter 120 μs Aktif
Edge AI Inference
Klasifikasi: Normal / Produk Good
Pneumatic Rejector Valve
Standby Pasif (Tekanan 6.0 Bar)
PLC & OEE Data Bridge
Sinkronisasi Modbus TCP Normal
Prinsip Rekayasa Machine Vision untuk Lini Konveyor Presisi
Mengapa sistem vision industri membutuhkan perpaduan presisi antara fisika pencahayaan, pemilihan lensa, optimasi model kecerdasan buatan, dan sinkronisasi encoder gerak.
1. Fisika Pencahayaan Industri: Mengapa "Lighting is Everything"
Dalam rekayasa Machine Vision, terdapat aturan universal: "Kualitas citra yang buruk tidak dapat diperbaiki oleh algoritma AI sehebat apapun." Pencahayaan industri bukan sekadar menerangi objek, melainkan menciptakan kontras optik maksimal antara fitur yang ingin dianalisis (misal: ulir tutup botol, batas tepi label, atau tanggal kedaluwarsa) dengan latar belakang sekitarnya.
Tantangan terbesar pada kemasan botol minuman dan kaleng makanan adalah specular reflection (pantulan silau cermin). Permukaan melengkung plastik PET atau kaca bertindak sebagai cermin cembung yang memantulkan titik lampu LED biasa menjadi titik silau putih pekat (*hotspot*) yang membutakan sensor kamera. Solusi rekayasa Sayuswa menggunakan:
- Diffuse Dome Illumination: Kubah pemantul cahaya melingkar yang memancarkan berkas foton secara merata dari sudut 360 derajat. Teknik ini menghilangkan bayangan dan menghapus silau pada objek melengkung bulat seperti leher botol dan tutup kaleng.
- Polarized Cross-Lighting: Pemasangan filter polarisasi linier pada sumber lampu LED dan filter polarisasi silang (cross-polarizer) pada lensa kamera. Hanya cahaya yang mengalami depolarisasi acak oleh permukaan cacat yang dapat menembus lensa, sementara pantulan langsung yang silau terblokir 100%.
- Strobe Overdrive Pulse: Lampu LED dinyalakan dengan arus dorong tinggi (overdrive hingga 300% arus nominal) hanya selama durasi pulsa eksposur kamera (misal: 50 hingga 150 mikrosekon). Hal ini menghasilkan intensitas lux sangat tinggi untuk membekukan gerakan konveyor tanpa membuat LED mengalami kelebihan panas (*overheating*).
2. Kamera Global Shutter vs Rolling Shutter pada Objek Bergerak
Kamera konsumen dan smartphone menggunakan sensor Rolling Shutter, di mana pembacaan piksel dilakukan secara sekuensial dari baris atas ke baris bawah. Pada kecepatan konveyor 2 meter per detik, objek telah berpindah posisi fisik saat baris bawah sensor selesai dibaca. Akibatnya terjadi distorsi geometri parah yang disebut spatial distortion: tutup botol yang bulat sempurna tampak lonjong miring, dan garis lurus label tampak meliuk.
Sayuswa hanya menggunakan kamera industri dengan sensor Sony Pregius Global Shutter CMOS. Pada sensor Global Shutter, setiap piksel di seluruh matriks sensor mulai dan berhenti menangkap cahaya secara serempak pada waktu yang persis sama. Citra yang dihasilkan bebas distorsi geometri (motion freeze) dengan akurasi pengukuran tepi (edge detection) hingga tingkat sub-piksel (akurasi < 0,05 mm).
3. Pemrosesan Edge AI Deep Learning Terakselerasi NVIDIA TensorRT
Metode machine vision klasik (rule-based) seperti blob analysis atau edge detection Sobel sangat kaku terhadap variasi pencahayaan ambient dan perubahan posisi produk. Ketika botol sedikit bergetar atau terputar di konveyor, vision klasik sering menghasilkan false alarm (produk bagus dianggap cacat) yang merugikan pabrik.
Sistem Sayuswa memadukan arsitektur neural network modern (seperti YOLOv10 kustom dan SegFormer) yang dilatih khusus mengenali ribuan pola defek acak. Model AI ini dikonversi dan dioptimasi menggunakan NVIDIA TensorRT pada Edge AI Box industri (NVIDIA Jetson Orin Series). Melalui kuantisasi presisi FP16/INT8 dan fusi layer grafis komputasi, waktu inferensi citra terkompresi dari 85 milidetik menjadi hanya 8,8 hingga 12 milidetik per frame. Kecepatan ini memberikan sisa waktu yang sangat longgar bagi PLC untuk mengeksekusi penolakan mekanik sebelum produk melewati stasiun sortir.
4. Sinkronisasi Rotary Encoder Tracking & Rejection Interlock
Salah satu kegagalan paling umum dalam instalasi sistem sortir konveyor buatan vendor non-spesialis adalah penggunaan *timer delay* berbasis waktu (time-based triggering). Di pabrik nyata, kecepatan motor konveyor tidak pernah konstan 100%: kecepatan bisa melambat saat beban botol menumpuk atau berakselerasi saat jalur kosong. Jika penolakan didasarkan pada waktu (misal: "tembak pusher 200 ms setelah kamera"), pusher akan meleset menembak botol di depannya atau di belakangnya.
1. Kamera mendeteksi defek pada posisi Encoder_Pulsa = X
2. Jarak fisik Kamera ke Rejection Nozzle = 450 mm
3. Resolusi Encoder = 10 pulsa per mm linier belt conveyor
4. Target Eksekusi Rejection = X + (450 mm x 10 pulsa) = X + 4500 pulsa
5. PLC FIFO Buffer: Ketika Counter Encoder mencapai (X + 4500), Valve Aktif Tepat 15 ms!
Hasil: Akurasi penembakan 100% konsisten pada kecepatan konveyor berapapun.
Dengan arsitektur pelacakan antrean First-In First-Out (FIFO) berbasis pulsa encoder, aktuator pemilah selalu menembak produk yang tepat pada posisi milimeter yang identik, bahkan jika konveyor berhenti mendadak dan kembali berjalan.
5. Kalkulasi Tekanan & Dimensi Aktuator Pneumatik Penolak (Rejection Ejection)
Keberhasilan menyingkirkan produk cacat dari konveyor tanpa merusak kemasan di sekitarnya atau membuat botol terbalik memerlukan kalkulasi gaya pneumatik yang matang:
- Air Blast Nozzle Berkecepatan Tinggi: Cocok untuk kemasan ringan (botol PET kosong/terisi < 600 ml, kantong sachet, atau blister farmasi). Menggunakan solenoid valve berkecepatan respon 2,5 ms (Festo atau MAC Valves) dengan tekanan udara terkalibrasi 4,0 hingga 6,5 bar. Udara disemburkan melalui nozzle konvergen Supersonic Laval mikro selama 15–25 ms, menghasilkan impuls dorong cukup untuk meniup botol keluar dari sabuk konveyor langsung masuk ke corong afkir tanpa menyentuh botol di belakangnya.
- Pneumatic Pusher Silinder: Digunakan untuk kemasan berbobot sedang hingga berat (botol kaca bir/kecap 600–1000 ml, kaleng cat, atau kardus karton). Menggunakan silinder kompak pemandu ganda (guided cylinder bore 20–32 mm) dengan bantalan ujung poliuretan lembut untuk mencegah kaca pecah saat terbentur.
- Multi-Segment Diverter & Flipper: Untuk lini pemilahan sortasi multikelas (misal: memilah Grade A, Grade B, dan Cacat Total ke 3 jalur konveyor berbeda), Sayuswa menggunakan lengan flipper servo-driven dengan profil percepatan kurva-S untuk perpindahan produk yang halus tanpa tumpah.
6. Rekayasa Optik Lensa & Perhitungan Resolusi Piksel (FOV vs Working Distance)
Dalam merancang stasiun inspeksi di atas mesin konveyor pelanggan, tim engineer Sayuswa melakukan kalkulasi optik formal:
f = (Sensor_Size x Working_Distance) / Field_of_View (FOV)
# Contoh Kasus Inspeksi Botol 330 ml:
- Tinggi Botol = 180 mm, Lebar = 65 mm → Target FOV = 220 mm x 165 mm
- Jarak Kerja Fisik yang Tersedia di Mesin (WD) = 400 mm
- Dimensi Sensor Sony Pregius IMX264 (2/3 inch) = 8.45 mm x 7.07 mm
- Focal Length yang Dibutuhkan: f = (8.45 x 400) / 220 = 15.36 mm → Dipilih Lensa Presisi C-Mount 16 mm!
Dengan pemilihan panjang fokus 16 mm berdistorsi optik rendah (< 0,1%), resolusi spasial yang dihasilkan mencapai 0,08 mm per piksel. Hal ini menjamin bahwa cacat retak rambut mikro atau benang segel terkelupas sekecil 0,3 mm dapat terdeteksi dengan kontras lebih dari 4 piksel diskrit.
Perbandingan Metode Inspeksi Mutu di Lantai Produksi
Mengapa mengombinasikan sensor fotoelektrik sederhana tidak cukup, dan bagaimana Machine Vision AI Sayuswa mengubah parameter OEE pabrik Anda.
| Parameter Kinerja | Inspeksi Manual Manusia | Sensor Fotoelektrik Konvensional | Sistem AI Machine Vision Sayuswa |
|---|---|---|---|
| Kecepatan Maksimal Inspeksi | 60 - 120 PPM (Fatigue Cepat) | 300 PPM (Hanya Cek Keberadaan) | 300 - 600+ PPM Real-Time |
| Akurasi Konsisten 24 Jam | 60% - 75% (Menurun Seiring Waktu) | 85% (Rentan Salah Baca Warna) | 99,8% Bebas Kelelahan |
| Kemampuan Deteksi Tutup Miring | Hanya jika kemiringan > 3 mm | Sangat sulit (Rentan False Alarm) | Presisi hingga deviasi 0,5 mm |
| Verifikasi Teks Tanggal EXP / Lot | Hanya sampel acak (Random Sampling) | Tidak Mampu (Bukan Kamera) | OCR 100% Tiap Kemasan |
| Pendeteksian Cacat Label Kerut | Bisa tapi lambat | Tidak Mampu | Inspeksi 360° Multi-Kamera |
| Pencatatan Data Mutu Otomatis (OEE) | Buku catatan manual kertas | Hanya counter pulsa digital | Dashboard Cloud & REST API ERP |
| Bukti Visual Produk Cacat (Audit Trail) | Tidak Ada Rekaman | Tidak Ada Rekaman | Tersimpan Gambar HD Produk Afkir |
Arsitektur 5-Node Sistem Sortir Vision Sayuswa
Alur kerja sistematis mulai dari deteksi sensor pemicu hingga eksekusi pemilahan pneumatik dalam hitungan milidetik.
Optical Trigger Node
Sensor serat optik atau photoelectric retro-reflective mendeteksi kedatangan botol di konveyor, mengirim sinyal pulsa pemicu hardware dengan jitter mikrodetik.
High-Speed Image Capture
Kamera GigE Global Shutter dan strobe LED dome aktif simultan selama 100 μs, menghasilkan citra beku beresolusi tinggi tanpa efek buram gerakan (motion blur).
Edge AI TensorRT Engine
Unit komputer industri NVIDIA Jetson memproses klasifikasi multi-defek (tutup, segel, label, tanggal) menggunakan model deep learning dalam waktu < 12 ms.
PLC & Encoder Tracking
PLC industri melacak posisi produk di conveyor melalui pulsa incremental rotary encoder, mengunci koordinat fisik produk cacat dalam buffer antrean FIFO.
Pneumatic Ejection
High-speed solenoid valve menyemprotkan air blast bertekanan 6 bar atau menggerakkan pneumatic pusher untuk memilah produk cacat masuk ke bin penampung afkir.
6 Langkah Implementasi Sistem Machine Vision Pabrik
Proses rekayasa terstruktur mulai dari studi sampel produk cacat di lab optik hingga serah terima integrasi PLC di lini produksi aktif.
Uji Kelayakan Optik & Analisis Sampel Defek
Klien mengirimkan 20-50 sampel botol/kemasan (baik kondisi normal maupun cacat). Tim teknis Sayuswa melakukan benchmarking optik di lab: menentukan jenis lensa, jarak kerja (working distance), dan konfigurasi pencahayaan terbaik.
Akuisisi Dataset & Pelatihan Model Edge AI
Pengambilan ribuan variasi citra kemasan dengan simulasi rotasi dan getaran konveyor. Anotasi dataset mendalam dan pelatihan model neural network khusus menggunakan arsitektur deep learning berakurasi tinggi.
Optimasi Komputasi Model via NVIDIA TensorRT
Kuantisasi model AI ke format FP16/INT8 untuk memaksimalkan throughput kartu grafis Edge AI Jetson, memastikan latensi komputasi di bawah 12 milidetik per produk untuk mendukung kecepatan 600 PPM.
Pabrikasi Mekanikal Bracket & Panel Interlock PLC
Perancangan struktur bracket stainless steel SUS304 anti-getar di atas konveyor Anda, perakitan modul penolak pneumatik (solenoid Festo/MAC), serta integrasi sinyal trigger optocoupler ke panel PLC mesin.
Kalibrasi On-Site & Penyesuaian Encoder Tracking
Pemasangan sistem di pabrik saat jadwal pergantian shift. Kalibrasi pulsa encoder konveyor, sinkronisasi timing air blast penolak, dan pengujian keandalan pada kecepatan produksi bertahap (100 hingga 500+ PPM).
Training Operator QC & Integrasi Cloud OEE
Pelatihan tim QA/QC cara menambah varian kemasan baru pada software HMI layar sentuh, pengaturan ambang toleransi defek, serta pengaktifan telemetri dashboard OEE dan notifikasi WhatsApp.
Estimasi Kebutuhan Sistem Machine Vision Konveyor
Pilih spesifikasi lini konveyor pabrik Anda untuk menghitung rekomendasi paket hardware kamera, AI Edge, dan jenis penolak pneumatik.
Rekomendasi Konfigurasi Sistem:
Mencakup 2 set kamera industri Sony Pregius Global Shutter, diffuse LED dome light anti-silau, Edge AI Controller NVIDIA Jetson Orin NX, Air Blast Rejection System Festo, dan integrasi encoder tracking PLC.
Hasil Penerapan di Lini Manufaktur F&B dan Farmasi
Bagaimana para Manajer QC dan Direktur Pabrik mengeliminasi komplain cacat produk dan melipatgandakan kepatuhan audit mutu.
"Lini botol sirup kami berkecepatan 420 botol/menit sebelumnya sering kecolongan tutup miring saat operator shift malam kelelahan. Sistem vision Sayuswa mampu mendeteksi deviasi 0,8 mm dan melempar botol cacat dengan air blast tanpa pernah salah sasaran. Zero defect ke pasar!"
"Integrasi Edge AI Jetson dengan PLC Siemens S7-1200 kami sangat mulus. Pelacakan encoder membuat rejection akurat bahkan saat kecepatan konveyor naik-turun. ROI investasi tercapai dalam 5 bulan berkat penghapusan denda retur produk supermarket."
"Pada lini blister farmasi, pemeriksaan nomor lot dan exp date secara manual selalu menjadi bottleneck. Dengan sistem OCR vision Sayuswa, setiap strip obat diverifikasi dalam 10 milidetik dan rekam jejak tersimpan aman untuk audit BPOM CPOB."
Pertanyaan Sering Diajukan Seputar Sistem Vision Konveyor
Konsultasi teknis mendalam mengenai kemampuan optik, kompatibilitas PLC, akurasi pemilahan, dan durasi implementasi.
Cluster Solusi Computer Vision Industri Terpadu
Jelajahi portofolio solusi otomasi inspeksi visual, video analitik K3L, dan pembacaan plat nomor kendaraan otomatis.
Computer Vision & Edge AI Industri
Panduan komprehensif teknologi inspeksi visual AI, kamera industri, deep learning, dan integrasi SCADA pabrik.
AI CCTV Deteksi APD & Zona Bahaya Pabrik
Pengawasan kepatuhan helm, rompi fluoresen, geofencing zona merah (crane/forklift), dan alert audio-visual lokal.
Sistem Pemantauan Mesin Pabrik & OEE IoT
Integrasi data defect rate vision dengan Availability dan Performance mesin untuk kalkulasi OEE otomatis.
Jasa Pembuatan Alat Industrial IoT Custom
Rekayasa controller PLC, sensor interface, panel kendali otomasi, dan gateway telemetri berstandar industri.
Cold Storage Monitoring IoT System
Pemantauan suhu ruang beku, chiller, dan kelembaban cold room terintegrasi telemetri cloud 24/7.
Otomatiskan Kontrol Kualitas Produk Konveyor Pabrik Anda Sekarang
Hentikan kerugian finansial akibat produk cacat yang lolos ke tangan pelanggan. Kirimkan sampel produk kemasan Anda untuk uji coba kelayakan optik (*feasibility test*) gratis di laboratorium machine vision PT Sayuswa Multi Teknologi.